

Sebagai pemasok Motor Induksi Rem Elektromagnetik dengan fokus pada model 5.5KW, saya sering menjumpai pertanyaan tentang kompatibilitas motor ini dengan sistem kendali tanpa sensor. Di blog ini, saya akan mempelajari topik untuk mengeksplorasi apakah Motor Induksi Rem Elektromagnetik 5.5KW dapat digunakan secara efektif dalam sistem kontrol tanpa sensor.
Pengertian Motor Induksi Rem Elektromagnetik
Motor induksi rem elektromagnetik menggabungkan fungsi motor induksi dengan rem elektromagnetik. Motor induksi beroperasi berdasarkan prinsip induksi elektromagnetik, dimana medan magnet berputar tercipta pada stator, yang pada gilirannya menginduksi arus pada rotor sehingga menyebabkannya berputar. Rem elektromagnetik, sebaliknya, digunakan untuk menghentikan atau menahan poros motor dengan cepat ketika listrik padam atau sinyal pengereman dikirim.
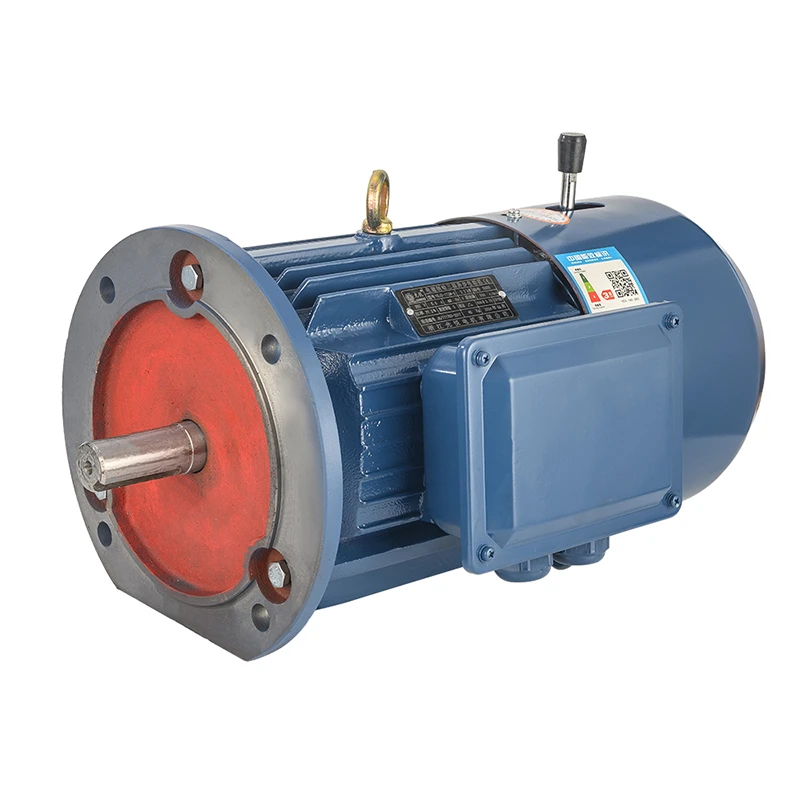
KitaMotor Induksi Rem Elektromagnetik 5.5KWdirancang untuk memberikan kinerja yang andal dalam berbagai aplikasi industri. Ia menawarkan torsi tinggi, pengoperasian yang efisien, dan fitur keselamatan tambahan dari rem elektromagnetik. Motor ini cocok untuk aplikasi yang memerlukan penghentian dan penahanan yang presisi, seperti sistem konveyor, kerekan, dan peralatan mesin.
Sistem Kontrol Tanpa Sensor: Suatu Tinjauan
Sistem kontrol tanpa sensor dirancang untuk mengontrol pengoperasian motor tanpa memerlukan sensor tambahan untuk mengukur posisi atau kecepatan rotor. Sebaliknya, sistem ini mengandalkan algoritma dan model matematika untuk memperkirakan variabel keadaan motor berdasarkan pengukuran listrik arus dan tegangan stator.
Keuntungan utama sistem kontrol tanpa sensor adalah efektivitas biayanya. Dengan menghilangkan kebutuhan akan sensor yang mahal, seperti encoder atau solver, biaya sistem secara keseluruhan dapat dikurangi secara signifikan. Selain itu, sistem kontrol tanpa sensor dapat menyederhanakan proses pemasangan dan pemeliharaan, karena komponen yang perlu dipasang dan dipecahkan lebih sedikit.
Kelayakan Penggunaan Motor Induksi Rem Elektromagnetik 5,5KW dalam Sistem Kontrol Tanpa Sensor
Kelayakan penggunaan Motor Induksi Rem Elektromagnetik 5.5KW dalam sistem kendali tanpa sensor bergantung pada beberapa faktor.
Karakteristik Motorik
Karakteristik kelistrikan dan mekanik motor memainkan peran penting dalam menentukan kompatibilitasnya dengan sistem kontrol tanpa sensor. Motor 5,5KW kami memiliki model kelistrikan yang jelas, yang penting untuk memperkirakan posisi dan kecepatan rotor secara akurat dalam skema kontrol tanpa sensor. Karakteristik resistansi, induktansi, dan magnetisasi stator motor dirancang dengan cermat untuk memastikan pengoperasian yang stabil di bawah kendali tanpa sensor.
Namun, kehadiran rem elektromagnetik dapat menimbulkan beberapa tantangan. Saat rem diaktifkan, hal ini dapat menyebabkan perubahan mendadak pada beban mekanis motor, yang dapat memengaruhi keakuratan algoritme kontrol yang kurang sensor. Gesekan dan inersia rem juga dapat menimbulkan gangguan torsi tambahan, yang perlu dikompensasi dalam sistem kendali.
Algoritma Kontrol
Pilihan algoritma kontrol merupakan faktor penting lainnya. Ada beberapa algoritma kontrol tanpa sensor yang tersedia, seperti metode pengamat berbasis model, metode pengamat mode geser, dan metode filter Kalman yang diperluas. Setiap algoritma memiliki kelebihan dan kekurangannya masing-masing, dan pemilihannya bergantung pada kebutuhan spesifik aplikasi.
Untuk motor induksi rem elektromagnetik 5,5KW, diperlukan algoritme kontrol yang kuat yang dapat menangani non - linearitas yang ditimbulkan oleh rem. Algoritme tersebut harus dapat dengan cepat beradaptasi terhadap perubahan beban motor dan kondisi pengoperasian, serta memperkirakan posisi dan kecepatan rotor secara akurat.
Persyaratan Aplikasi
Sifat aplikasi juga mempengaruhi kelayakan penggunaan sistem kontrol tanpa sensor. Dalam beberapa aplikasi, seperti operasi kecepatan rendah dan torsi tinggi, persyaratan akurasi untuk posisi rotor dan estimasi kecepatan relatif tinggi. Dalam kasus seperti itu, sistem kontrol tanpa sensor mungkin tidak cukup, dan sensor tambahan mungkin diperlukan untuk memastikan kontrol yang tepat.
Namun, dalam aplikasi di mana persyaratan kecepatan dan akurasi posisi tidak terlalu ketat, seperti beberapa sistem konveyor sederhana, sistem kontrol tanpa sensor dapat menjadi pilihan yang tepat. Motor induksi rem elektromagnetik 5,5KW dapat memberikan torsi dan fungsi pengereman yang diperlukan, sedangkan sistem kontrol tanpa sensor dapat mengurangi biaya dan kompleksitas sistem secara keseluruhan.
Keuntungan Menggunakan Motor Induksi Rem Elektromagnetik 5,5KW dalam Sistem Kontrol Tanpa Sensor
Terlepas dari tantangannya, ada beberapa keuntungan menggunakan motor induksi rem elektromagnetik 5,5KW dalam sistem kontrol tanpa sensor.

Penghematan Biaya
Seperti disebutkan sebelumnya, sistem kontrol tanpa sensor menghilangkan kebutuhan akan sensor yang mahal, yang dapat menghasilkan penghematan biaya yang signifikan. Hal ini khususnya bermanfaat bagi usaha kecil dan menengah yang ingin mengurangi biaya produksi tanpa mengurangi kinerja peralatan mereka.
Instalasi dan Pemeliharaan yang Disederhanakan
Dengan lebih sedikit komponen, pemasangan dan pemeliharaan motor dan sistem kontrol menjadi lebih sederhana. Tidak perlu memasang dan mengkalibrasi sensor, dan risiko kegagalan sensor dapat dihilangkan. Hal ini dapat mengurangi waktu henti peralatan dan meningkatkan produktivitas lini produksi secara keseluruhan.
Fleksibilitas
Sistem kontrol tanpa sensor menawarkan fleksibilitas yang lebih besar dalam hal pemilihan motor dan konfigurasi sistem. Karena algoritme kontrol dapat beradaptasi dengan karakteristik motor yang berbeda, sistem kontrol yang sama dapat digunakan dengan model motor induksi rem elektromagnetik yang berbeda, termasuk kamiMotor AC Rem Rangka Aluminium IMB5 Tiga FasaDanMotor 2.2kw Motor Rem Induksi Tiga Fasa.
Tantangan dan Solusi
Untuk mengatasi tantangan yang terkait dengan penggunaan motor induksi rem elektromagnetik 5,5KW dalam sistem kontrol tanpa sensor, beberapa solusi dapat diterapkan.
Kompensasi Rem
Untuk mengatasi gangguan torsi yang disebabkan oleh rem elektromagnetik, algoritma kompensasi rem dapat dikembangkan. Algoritma ini dapat memperkirakan torsi yang dihasilkan oleh rem dan mengkompensasinya dalam sistem kendali. Dengan mengatur arus dan tegangan stator secara real – time, sistem kendali dapat mempertahankan kecepatan dan posisi motor yang diinginkan.
Desain Algoritma Kontrol yang Kuat
Algoritme kontrol yang kuat yang dapat menangani non - linearitas dan ketidakpastian pada sistem motor dan rem sangatlah penting. Teknik kontrol tingkat lanjut, seperti kontrol adaptif dan kontrol fuzzy, dapat digunakan untuk meningkatkan kinerja dan stabilitas sistem kontrol tanpa sensor.
Identifikasi Sistem
Identifikasi sistem yang akurat sangat penting untuk keberhasilan sistem kontrol tanpa sensor. Dengan mengukur parameter kelistrikan dan mekanik motor dalam kondisi pengoperasian yang berbeda, model matematis motor yang tepat dapat dibuat. Model ini kemudian dapat digunakan untuk merancang algoritma kontrol dan memastikan estimasi posisi dan kecepatan rotor yang akurat.
Kesimpulan
Kesimpulannya, Motor Induksi Rem Elektromagnetik 5.5KW dapat digunakan dalam sistem kendali tanpa sensor, namun memerlukan pertimbangan yang cermat terhadap karakteristik motor, algoritma kendali, dan persyaratan aplikasi. Meskipun ada tantangan yang terkait dengan kehadiran rem elektromagnetik, hal ini dapat diatasi melalui teknik kompensasi yang tepat dan desain algoritma kontrol yang kuat.
Jika Anda tertarik untuk menjajaki kemungkinan menggunakan kamiMotor Induksi Rem Elektromagnetik 5.5KWdalam sistem kontrol tanpa sensor untuk aplikasi Anda, saya mendorong Anda untuk menghubungi kami untuk diskusi lebih lanjut. Tim ahli kami dapat memberi Anda informasi dan dukungan teknis terperinci untuk membantu Anda membuat keputusan yang tepat. Kami berkomitmen untuk menyediakan produk dan solusi berkualitas tinggi untuk memenuhi kebutuhan spesifik Anda.
Referensi
- Vas, P. (1998). Vektor Tanpa Sensor dan Kontrol Torsi Langsung. Pers Universitas Oxford.
- Krishnan, R. (2001). Penggerak Motor Listrik: Pemodelan, Analisis, dan Kontrol. Aula Prentice.
- Boldea, I., & Nasar, SA (1992). Penggerak Listrik: Pendekatan Terpadu. Pers CRC.


